
tcpTunnel Scan
Intersección inversa - TSCAN1
5.4 Intersección Inversa
En esta opción se calcula la orientación mediante la lectura a dos o más bases con coordenadas conocidas.
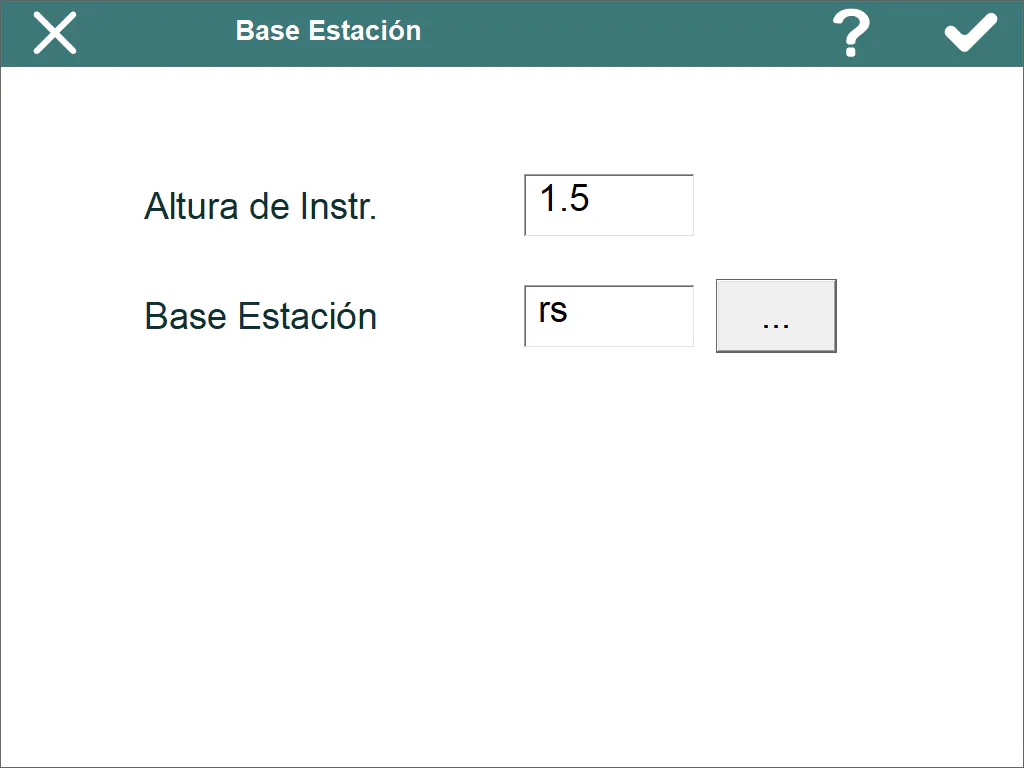
Inicialmente se solicita la altura de instrumento y el nombre para la nueva base que se calculará.
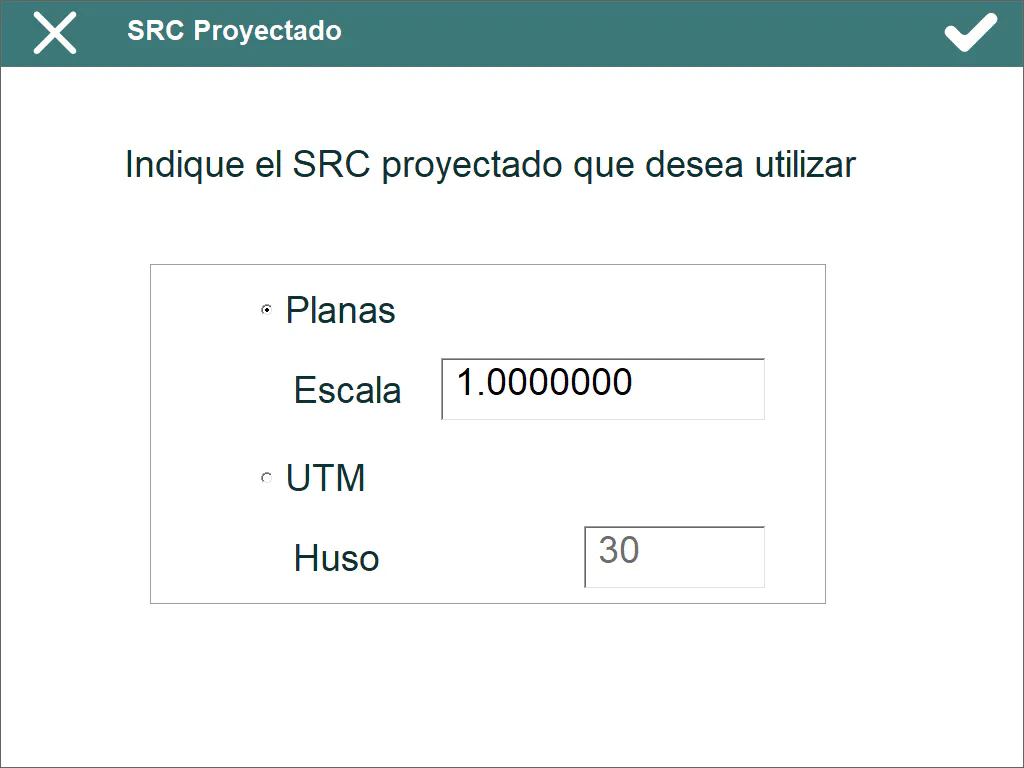
A continuación, hay que indicar si se desea trabajar en coordenadas Planas o UTM. En este caso se debe indicar el Huso.
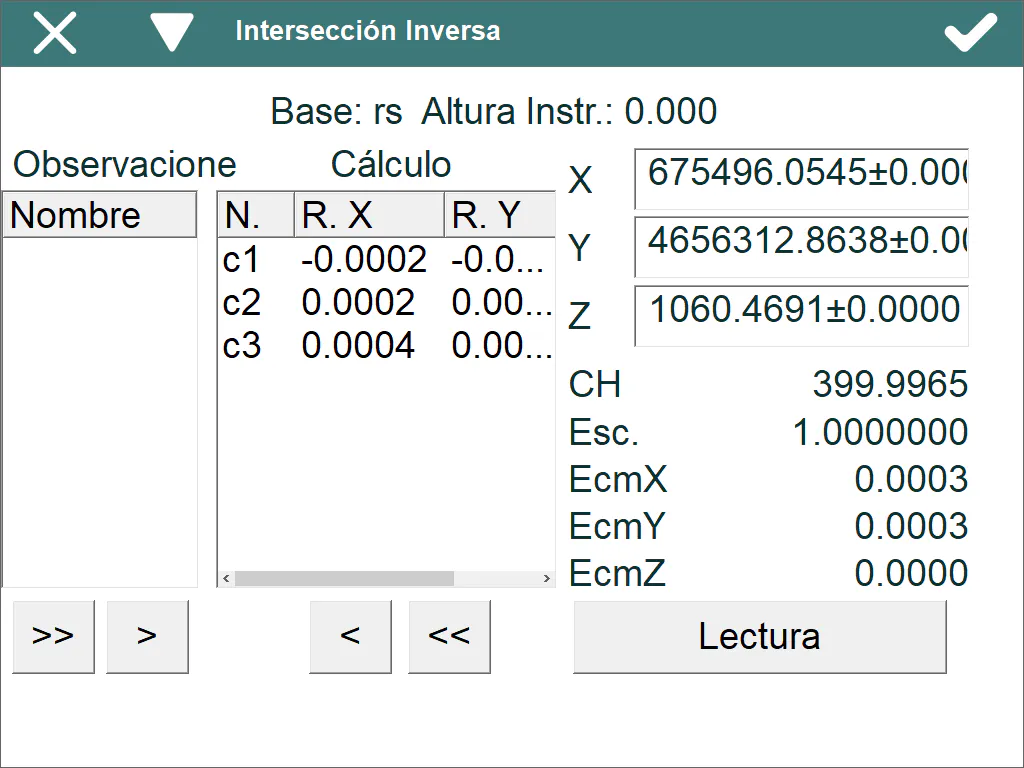
Por último, se muestra la ventana donde se realiza el cálculo de las coordenadas de la estación. Este cálculo se realiza automáticamente a medida que se añaden lecturas al listado Cálculo con los botones  y
 . Si se desea quitar alguna lectura concreta habrá que seleccionarla del listado Cálculo y pulsar
 . Con el botón
 se eliminarán todas a la vez.
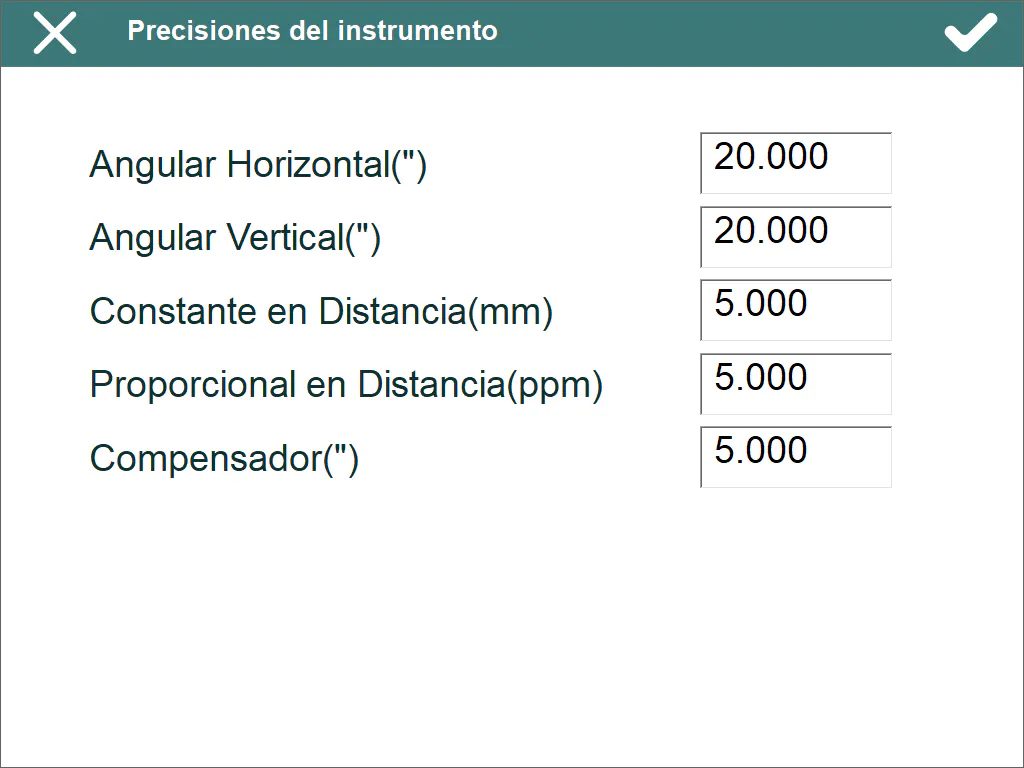
El usuario debe introducir los parámetros de precisión de la estación total antes de realizar los cálculos. Esta opción está disponible en el menú de la barra de título, y permite establecer los valores que permite calcular las incertidumbres en las mediciones de ángulos y distancias.
Para añadir una nueva Lectura se debe pulsar el botón con el mismo nombre. En la pantalla que se muestra, se debe introducir el nombre de la base que se va a medir y realizar la lectura. Ésta se puede realizar con círculo inverso, activando la casilla Lectura Inversa, dentro de la pantalla Lectura de Bases, accesible a través de la opción Configuración... del menú desplegable de la barra de título.
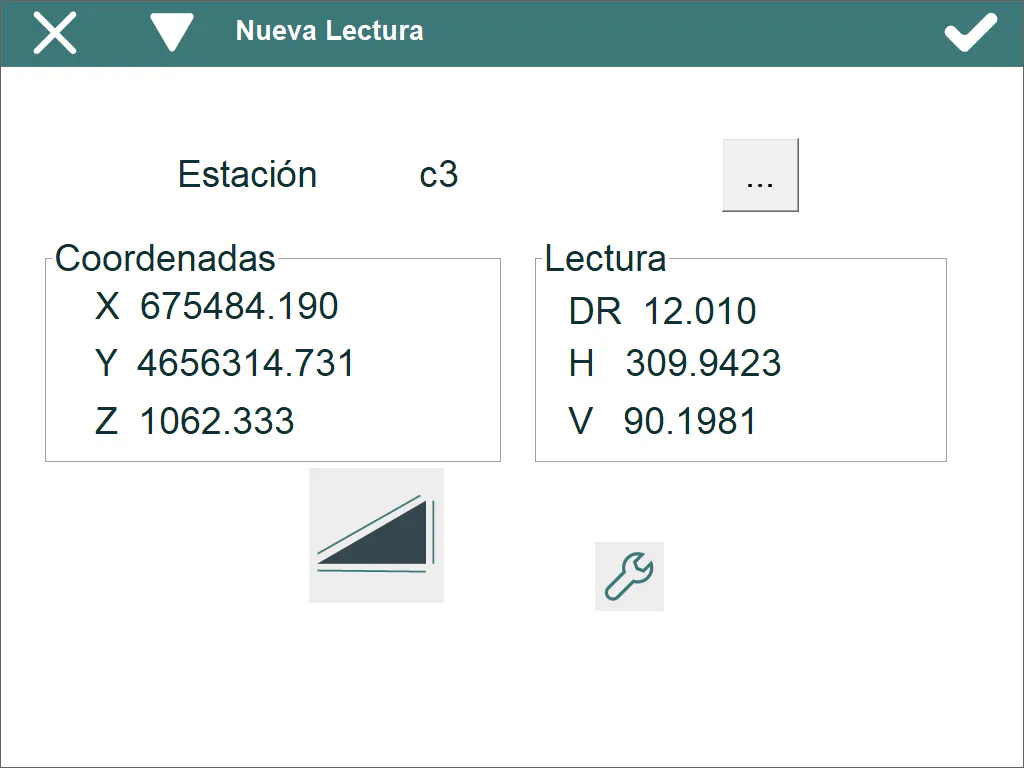
Con estaciones totales motorizadas el programa también permite realizar automáticamente el giro para la lectura inversa, así como localizar la base seleccionada una vez que se han leído 2 o más puntos de control.
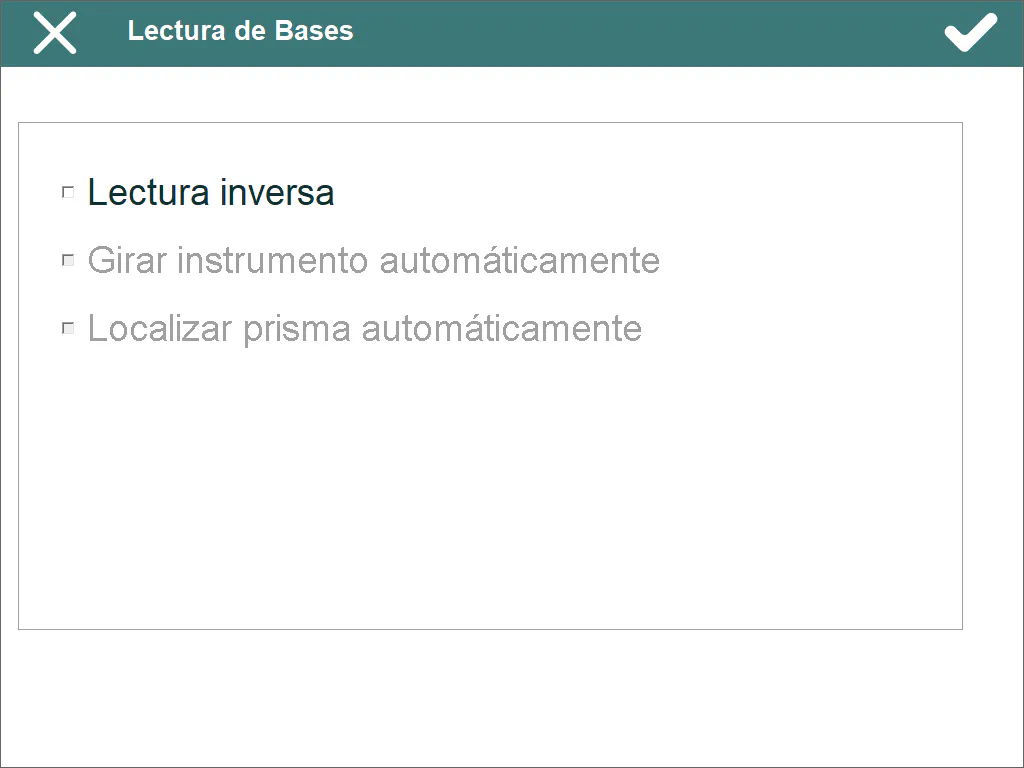
Después de realizar la lectura de una base, se incluye en el listado Cálculo. Si éste contiene dos o más lecturas, automáticamente se recalculan todos los parámetros.
Los datos que se muestran son las coordenadas X, Y, Z, la Escala, la Corrección Horizontal y los errores cuadráticos medios en X (EcmX), Y(EcmY), Z(EcmZ).
Una vez seleccionadas todas las estaciones que van a formar parte del cálculo, al presionar el botón aceptar, el programa asignará a la nueva base las coordenadas y la escala calculada, orientando seguidamente la estación con el ángulo calculado.
Un informe con los siguientes datos se almacenará automáticamente en la carpeta de proyecto. El nombre del fichero incluye la fecha y la hora a la que ha sido creado.
OBSERVACIONES
Observaciones de Distancia
Origen | Visada | Observada | Desv.Est. | Calculada | Residuo |
|---|---|---|---|---|---|
8 | 5 | 33.8860 | 0.0021 | 33.8856 | 0.0004 |
8 | 2 | 28.7770 | 0.0020 | 28.7765 | 0.0005 |
8 | 10 | 131.2810 | 0.0021 | 131.2811 | -0.0001 |
8 | 11 | 78.9410 | 0.0021 | 78.9414 | -0.0004 |
Observaciones de Acimut
Origen | Visada | Observado | C.Horiz. | Desv.Est. | Calculado | Residuo |
|---|---|---|---|---|---|---|
8 | 5 | 0.0000 | 142.9262 | 0.0011 | 142.9260 | 0.0002 |
8 | 2 | 87.2200 | 142.9262 | 0.0012 | 230.1460 | 0.0002 |
8 | 10 | 188.9020 | 142.9262 | 0.0007 | 331.8279 | 0.0002 |
8 | 11 | 193.6440 | 142.9262 | 0.0008 | 336.5700 | 0.0002 |
Observaciones Angulares
Origen | Visada | Visada 2 | Observado | Desv.Est. | Calculado | Residuo |
|---|---|---|---|---|---|---|
8 | 5 | 2 | 87.2200 | 0.0011 | 87.2200 | 0.0000 |
8 | 5 | 10 | 188.9020 | 0.0008 | 188.9020 | 0.0000 |
8 | 5 | 11 | 193.6440 | 0.0009 | 193.6440 | 0.0000 |
8 | 2 | 10 | 101.6820 | 0.0008 | 101.6819 | 0.0001 |
8 | 2 | 11 | 106.4240 | 0.0009 | 106.4240 | 0.0000 |
8 | 10 | 11 | 4.7420 | 0.0008 | 4.7421 | 0.0001 |
Observaciones Verticales
Origen | Visada | Observado | Desv.Est. | Calculado | Residuo |
|---|---|---|---|---|---|
8 | 5 | 2.9969 | 0.0021 | 2.9964 | 0.0005 |
8 | 2 | -0.1844 | 0.0020 | -0.1846 | 0.0003 |
8 | 10 | -5.0565 | 0.0021 | -5.0556 | -0.0009 |
8 | 11 | -3.4036 | 0.0021 | -3.4036 | 0.0001 |
COMBINACIONES
E1 | E2 | E3 | Coord.X | Coord.Y | Error XY |
|---|---|---|---|---|---|
5 | 2 | 10 | 1000.0000 | 1000.0000 | 0.0014 |
5 | 2 | 11 | 1000.0000 | 1000.0000 | 0.0013 |
5 | 10 | 11 | 1000.0044 | 999.9967 | 0.0042 |
2 | 10 | 11 | 1000.0001 | 1000.0003 | 0.0015 |
X Media = 1000.0011 Y Media = 999.9992 Error Medio = 0.0021
BASES DE CONTROL
Base | Coord.X | Coord.Y | Coord.Z | Error Ang. | Error Dist. | Error Cota |
|---|---|---|---|---|---|---|
5 | 1026.4700 | 978.8440 | 102.9970 | 0.0002 | 0.0004 | 0.0005 |
2 | 986.8770 | 974.3900 | 99.8160 | 0.0002 | 0.0005 | 0.0003 |
10 | 884.7870 | 1062.9340 | 94.9450 | 0.0002 | -0.0001 | -0.0009 |
11 | 933.7290 | 1042.8940 | 96.5970 | 0.0002 | -0.0004 | 0.0001 |
RESULTADOS
Ajuste Planimétrico
Solución: X = 1000.0000 Y = 1000.0000 CH = 142.9260
Desviación estándar de los parámetros: X = 0.0000 Y = 0.0000
Ajuste Altimétrico
Solución: Z = 100.0006
Desviación estándar del parámetro: Z = 0.0003
Ecuaciones de Observación
Cada lectura que forma parte de la intersección inversa puede originar varias ecuaciones:
Ecuación de distancia
Ecuación de acimut
Ecuación angular
Ecuación vertical.
A su vez, cada ecuación está determinada por los datos de una observación, o bien de la relación entre dos observaciones, como es el caso de las ecuaciones angulares. El programa determina cuales son las ecuaciones que pueden generarse en función de los datos disponibles. Por ejemplo, si una lectura es sólo-distancia, se creará solamente esta ecuación, mientras que si es angular se crearán las de acimut y angular, y si es completa se crearán todas las ecuaciones. De esta forma se produce un mayor aprovechamiento de los datos capturados.
Cada ecuación afecta a las matrices de coeficientes, residuos y pesos. Los valores de la matriz A de coeficientes dependen del tipo de ecuación, y están basadas en la linearización usando series de Taylor de las ecuaciones no lineales que generan las observaciones.
Los valores en el vector L de residuos se hallan simplemente por diferencia entre el valor observado y el calculado para cada ecuación, y coincide con los datos mostrados en las ventanas informativas que el programa visualiza.
L~i~ = V~o~ - V~c~
donde
L~i~ = Residuo
V~o~ = Valor observado
V~c~ = Valor calculado
Por último, la matriz diagonal P de pesos contiene un factor que afecta a cada ecuación y determina su bondad o precisión.
Incertidumbre de Medida
La incertidumbre de medida es un parámetro, asociado al resultado de una medición, que caracteriza la dispersión de los valores que razonablemente podrían ser atribuidos al mensurando. Cuanto menor sea la incertidumbre de la medida, mejor será.
Hay dos tipos de incertidumbre:
Incertidumbre de medida de ángulos.
Incertidumbre de medida de distancias.
Incertidumbre de medida de ángulos.
La Norma ISO 17123-3 establece el procedimiento a seguir por un usuario para determinar y evaluar la incertidumbre de medida angular del instrumento utilizado. Aunque la calidad de la medida del instrumento depende de diversos factores como la incertidumbre del compensador, la resolución angular del instrumento, los aumentos del anteojo, etc., la Norma ISO 17123-3 no pretende estudiar cada uno de estos factores, sino conocer el efecto final producido por todos ellos, evaluando la desviación típica de la medida.
La expresión de la incertidumbre típica combinada de un ángulo se puede evaluar como:
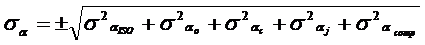
Contribución de medida angular de la estación
Según la norma ISO 17123-3, la incertidumbre típica de medida angular horizontal y vertical con un teodolito se expresa mediante la desviación típica experimental de la media de una dirección angular horizontal (σISO-HZ) y de la media de un ángulo vertical (σISO-V). Por tanto, para una determinada dirección angular, la desviación típica de la medida que engloba a los tradicionales "errores accidentales de lectura y puntería", será:
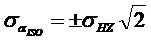
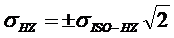
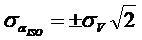
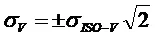
Se usará la contribución de medida de ángulos horizontales cuando se trate con la desviación típica experimental de la media de una dirección angular horizontal. De la misma manera para ángulos verticales.
Contribución por centrado del jalón
Una de las fuentes de incertidumbre presentes en una medida angular o de distancia se da cuando no está perfectamente centrada la señal visada. Su contribución a la incertidumbre del ángulo horizontal es:
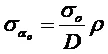
donde:
D = Distancia medida.
ρ = Segundos centesimales que tiene un radián: Una aproximación de este valor es: 636619,772.

donde:
Uo = se ha considerado un valor de 0.75 mm, ya que es el valor más adecuado para estaciones actuales con plomada óptica o láser.
Se divide por 3.5 para conseguir una probabilidad de cobertura del 99.7%
Contribución por centrado del instrumento
Una de las fuentes de incertidumbre presentes en una medida angular o de distancia se da cuando la estación total no está perfectamente centrada en el punto de estación. Su contribución a la incertidumbre del ángulo horizontal es:
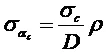
donde:
D = Distancia medida.
ρ = Segundos centesimales que tiene un radián: Una aproximación de este valor es: 636619,772.

donde:
Uc = Se ha considerado un valor de 0.75 mm, ya que es el valor más adecuado para estaciones actuales con plomada óptica o láser.
Se divide por 3.5 para conseguir una probabilidad de cobertura del 99.7%
Contribución por inclinación del jalón
Una de las fuentes de incertidumbre presentes cuando con una estación total se observa directamente al centro del prisma, al medir un ángulo horizontal o la distancia geométrica, es su falta de verticalidad respecto al punto sobre el que se ha estacionado. Su contribución a la incertidumbre del ángulo horizontal es:
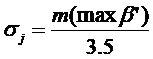
donde:
m = Altura del jalón.
β = Ángulo de inclinación de la señal visada sobre la vertical, para su simplificación, se ha tomado el valor de 3\' como inclinación máxima más probable que se va a tener. Correspondería con la posición donde la burbuja estará tangente a la circunferencia grabada:
Se divide por 3.5 para conseguir una probabilidad de cobertura del 99.7%
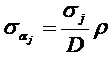
donde:
D = Distancia medida.
ρ = Segundos centesimales que tiene un radián: Una aproximación de este valor es: 636619,772.
Contribución por precisión del compensador
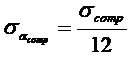
donde:
 = Precisión del compensador en segundos centesimales.
Incertidumbre de medida de distancias
La Norma ISO 17123-4 establece el procedimiento a seguir para determinar y evaluar la incertidumbre de medida de un distanciómetro. Según esta norma, se puede llevar a cabo un procedimiento simplificado o completo, según las necesidades del usuario. Al igual que la Norma ISO 17123-3, la Norma ISO 17123-4 pretende conocer el efecto final producido por todos los factores que contribuyen a la determinación de la incertidumbre de medida de distancias, evaluando la desviación típica de la medida.
La expresión de la incertidumbre típica combinada de distancia se puede evaluar como:
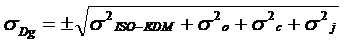
donde:
 = Contribución por medida de la distancia geométrica por métodos electromagnéticos.
Los fabricantes suelen presentar la incertidumbre de sus equipos mediante una parte constante más una parte proporcional a la distancia medida, ± (a mm + b ppm·D), que es una forma de indicar la desviación típica para cualquier distancia. Si se utiliza la evaluación realizada por el fabricante, aplicando adecuadamente la propagación de incertidumbres, la incertidumbre típica de medida (σISO-EDM) obtenida al medir una determinada distancia D, se puede evaluar mediante:
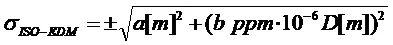
donde:
a = Parte constante a la distancia medida.
b = Parte proporcional a la distancia medida.
D = Distancia medida.
σo, σc, σj serán las mismas usadas en la incertidumbre típica combinada de ángulos

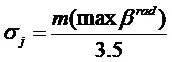
Incertidumbre de medida de desniveles
La expresión de la incertidumbre típica combinada de un desnivel se puede evaluar como:
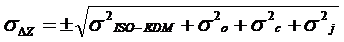
σISO-EDM, σo, σc, σj serán las mismas usadas en la incertidumbre típica combinada de distancias

Por tanto, en el ajuste mínimo cuadrático por ecuaciones de observación, para construir la matriz P de pesos se introducirá, para cada valor, la inversa del cuadrado de la desviación típica en cada caso, ya sean medidas angulares o de distancia.

Los valores de las desviaciones estándar se ven afectados por la configuración del equipo.
García Balboa, J. L. ,Ruiz Armenteros, A. M. & Mesa Mingorance, J. L. (2011). Evaluación de la incertidumbre de medida de ángulos, distancias y desniveles medidos con instrumentación topográfica. Mapping 149, 6-27.
Ecuación de Distancia
Las observaciones de tipo distancia tienen la siguiente información: estaciones origen y visada, distancia observada, desviación estándar y residuo. La fórmula general es:
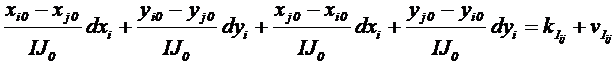
donde:
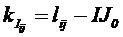
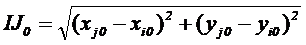
Ecuación de Acimut
Las observaciones de acimut constan de estaciones origen y visada, acimut observado, acimut calculado, desviación estándar y residuo. La fórmula general es:
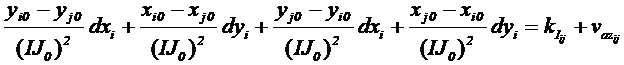
donde:
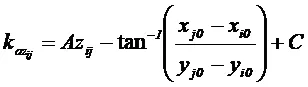
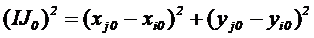
Ecuación Angular
Las observaciones angulares constan de estaciones origen y visada, ángulo observado, ángulo calculado, desviación estándar y residuo. La fórmula general es:
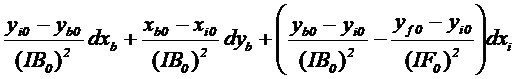
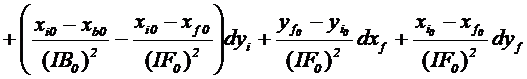
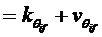
donde:
I = estación actual
B = estación anterior
F = estación siguiente
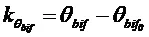
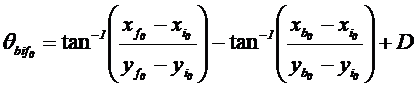
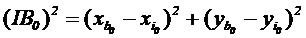
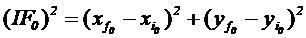
Ecuación Vertical
Las observaciones verticales indican las diferencias entre desniveles observados y calculados. La fórmula general es:
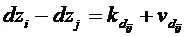
donde:
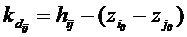
García Balboa, J. L. ,Ruiz Armenteros, A. M. & Mesa Mingorance, J. L. (2011). Evaluación de la incertidumbre de medida de ángulos, distancias y desniveles medidos con instrumentación topográfica. Mapping 149, 6-27.
García-Asenjo, L., Hernández, D. & Llácer, C. (2004). Estudio de la influencia de las correcciones geodésicas sobre trabajos topográficos realizados a partir de mediciones clásicas y de GPS. VIII Congreso Nacional de Topografía y Cartografía TOPCART2004.
Wolf, P.R. & Ghilani, C.D. (1996). Adjustment computations: statistic and least squares in surveying and GIS.
Brinker, R. C. & Minnick, R. (1995). The Surveying Handbook.