
tcp PointCloud Editor
Importar imágenes esféricas - PCE
11.4 Importar Imágenes Esféricas
Ubicación
- Menú de Cinta
- Imágenes
- IMÁGENES
- Importar (Importar Imágenes Esféricas)
Descripción
Este comando permite importar un conjunto de imágenes esféricas a partir de un archivo de orientaciones de imágenes en formato CSV y una carpeta que contenga archivos de imágenes.
Cada imagen se vinculará a una nube de puntos del proyecto (si existe), por correspondencia de nombres.
Una vez especificados el archivo de orientaciones de imagen y la carpeta de imágenes, la ventana Importar imágenes esféricas mostrará el contenido encontrado. Puede vincular o desvincular manualmente las imágenes a las nubes de puntos del proyecto, utilizando los cuadros combinados de la columna derecha.
Detalles
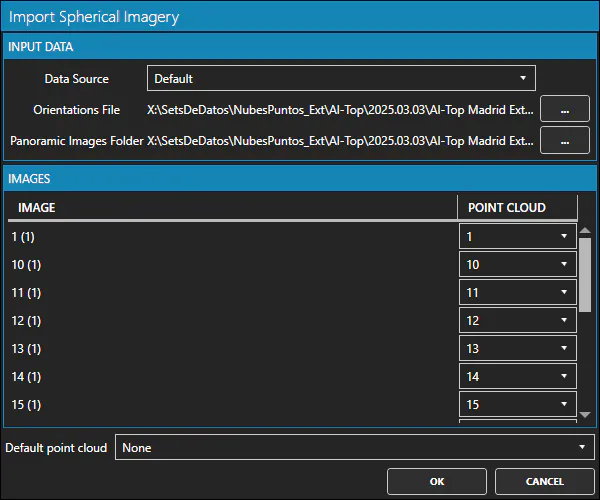
En el cuadro de diálogo, debe establecer el origen de datos (Por defecto, OmniSLAM o XGRIDS), seleccionar el archivo CSV que contiene las orientaciones de las imágenes y la carpeta que contiene las imágenes. Utilice los botones para buscar el archivo y la carpeta.
El archivo de orientaciones de imagen por defecto debe ser un archivo CSV con las siguientes columnas: - Nombre de fichero imagen con extensión - Coordenada X - Coordenada Y - Coordenada Z - Quaternion X - Quaternion Y - Quaternion Z - Quaternion W
El cuaternión debe corresponder a una transformacion del sistema de coordenadas local de la cámara a coordenadas del mundo. Para el origen de datos por defecto, se asume que el sistema de coordenadas local de la cámara es de la forma: - Eje X: hacia adelante - Eje Y: hacia la derecha - Eje Z: hacia arriba