
tcp PointCloud Editor
Importar recorrido SLAM - PCE
11.5 Importar Recorrido SLAM
Ubicación
- Menú de Cinta
- Imágenes
- IMÁGENES
- Importar Recorrido SLAM
Descripción
Este comando permite importar recorridos de imágenes SLAM de distintos orígenes, a partir de un fichero de orientaciones de cámara y un conjunto de imágenes en formato JPG.
Detalles
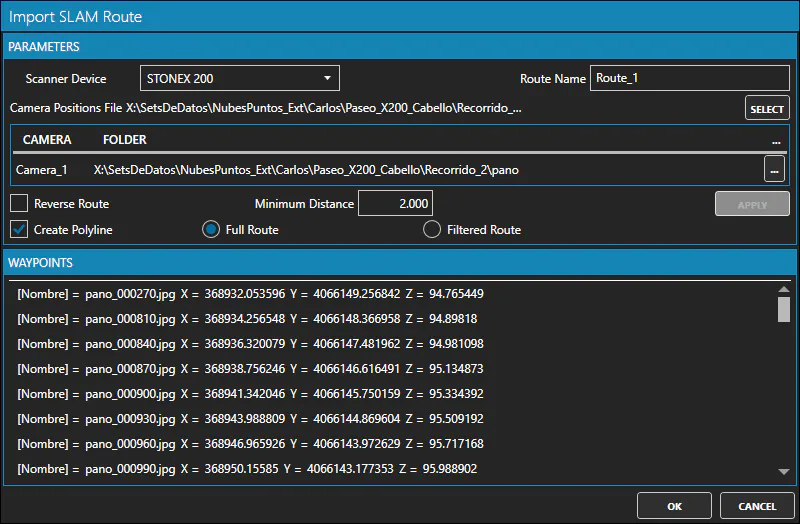
En el cuadro de diálogo, debe establecer el origen de datos, seleccionar el archivo que contiene las orientaciones de las imágenes y la carpeta o carpetas que contienen las imágenes.
Como origen de datos, puede seleccionar entre: * GoSLAM * OmniSLAM * SHARE * STONEX 120 * STONEX 200 * Trimble Perspective * XGRIDS
También puede indicar que se cree una polilinea 3D en base al recorrido de las cámaras, útil si posteriormente pretende seleccionar puntos a lo largo del mismo.
Tras importar las imágenes de SLAM, se mostrará en el panel del proyecto el recorrido recien creado. Con el botón derecho del ratón sobre el recorrido, puede acceder a un menú contextual que le permitirá, entre otras cosas, visualizar las imágenes del recorrido.