
tcpMDT
Incertidumbres de medida - MDT26
Incertidumbres de medida
La incertidumbre de medida es un parámetro, asociado al resultado de una medición, que caracteriza la dispersión de los valores que razonablemente podrían ser atribuidos al mensurando. Cuanto menor sea la incertidumbre de la medida, mejor será.
Hay dos tipos de incertidumbre:
Incertidumbre de medida de ángulos.
Incertidumbre de medida de distancias.
Incertidumbre de medida de ángulos.
La Norma ISO 17123-3 establece el procedimiento a seguir por un usuario para determinar y evaluar la incertidumbre de medida angular del instrumento utilizado. Aunque la calidad de la medida del instrumento depende de diversos factores como la incertidumbre del compensador, la resolución angular del instrumento, los aumentos del anteojo, etc., la Norma ISO 17123-3 no pretende estudiar cada uno de estos factores, sino conocer el efecto final producido por todos ellos, evaluando la desviación típica de la medida.
La expresión de la incertidumbre típica combinada de un ángulo se puede evaluar como:
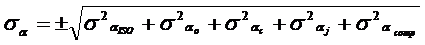
donde:
Contribución de medida angular de la estación
Según la norma ISO 17123-3, la incertidumbre típica de medida angular horizontal y vertical con un teodolito se expresa mediante la desviación típica experimental de la media de una dirección angular horizontal (σISO-HZ) y de la media de un ángulo vertical (σISO-V). Por tanto, para una determinada dirección angular, la desviación típica de la medida que engloba a los tradicionales "errores accidentales de lectura y puntería", será:
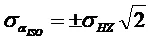
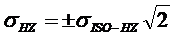
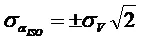
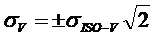
Se usará la contribución de medida de ángulos horizontales cuando se trate con la desviación típica experimental de la media de una dirección angular horizontal. De la misma manera para ángulos verticales.
Contribución por centrado del jalón
Una de las fuentes de incertidumbre presentes en una medida angular o de distancia se da cuando no está perfectamente centrada la señal visada. Su contribución a la incertidumbre del ángulo horizontal es:
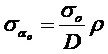
donde:
D = Distancia medida.
ρ = Segundos centesimales que tiene un radián: Una aproximación de este valor es: 636619,772.

donde:
Uo = se ha considerado un valor de 0.75 mm, ya que es el valor más adecuado para estaciones actuales con plomada óptica o láser.
Se divide por 3.5 para conseguir una probabilidad de cobertura del 99.7%
Contribución por centrado del instrumento
Una de las fuentes de incertidumbre presentes en una medida angular o de distancia se da cuando la estación total no está perfectamente centrada en el punto de estación. Su contribución a la incertidumbre del ángulo horizontal es:
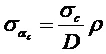
donde:
D = Distancia medida.
ρ = Segundos centesimales que tiene un radián: Una aproximación de este valor es: 636619,772.

donde:
Uc = Se ha considerado un valor de 0.75 mm, ya que es el valor más adecuado para estaciones actuales con plomada óptica o láser.
Se divide por 3.5 para conseguir una probabilidad de cobertura del 99.7%
Contribución por inclinación del jalón
Una de las fuentes de incertidumbre presentes cuando con una estación total se observa directamente al centro del prisma, al medir un ángulo horizontal o la distancia geométrica, es su falta de verticalidad respecto al punto sobre el que se ha estacionado. Su contribución a la incertidumbre del ángulo horizontal es:
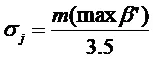
donde:
m = Altura del jalón.
β = Ángulo de inclinación de la señal visada sobre la vertical, para su simplificación, se ha tomado el valor de 3\' como inclinación máxima más probable que se va a tener. Correspondería con la posición donde la burbuja estará tangente a la circunferencia grabada:
Se divide por 3.5 para conseguir una probabilidad de cobertura del 99.7%
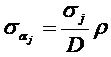
donde:
D = Distancia medida.
ρ = Segundos centesimales que tiene un radián: Una aproximación de este valor es: 636619,772.
Contribución por precisión del compensador
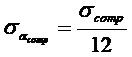
donde:
 = Precisión del compensador en segundos centesimales.
Incertidumbre de medida de distancias.
La Norma ISO 17123-4 establece el procedimiento a seguir para determinar y evaluar la incertidumbre de medida de un distanciómetro. Según esta norma, se puede llevar a cabo un procedimiento simplificado o completo, según las necesidades del usuario. Al igual que la Norma ISO 17123-3, la Norma ISO 17123-4 pretende conocer el efecto final producido por todos los factores que contribuyen a la determinación de la incertidumbre de medida de distancias, evaluando la desviación típica de la medida.
La expresión de la incertidumbre típica combinada de distancia se puede evaluar como:
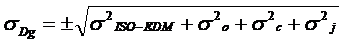
donde:
σISO-EDM= Contribución por medida de la distancia geométrica por métodos electromagnéticos.
Los fabricantes suelen presentar la incertidumbre de sus equipos mediante una parte constante más una parte proporcional a la distancia medida, ± (a mm + b ppm·D), que es una forma de indicar la desviación típica para cualquier distancia. Si se utiliza la evaluación realizada por el fabricante, aplicando adecuadamente la propagación de incertidumbres, la incertidumbre típica de medida (σISO-EDM) obtenida al medir una determinada distancia D, se puede evaluar mediante:
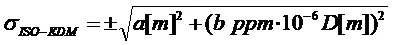
donde:
a = Parte constante a la distancia medida.
b = Parte proporcional a la distancia medida.
D = Distancia medida.
σo, σc, σj serán las mismas usadas en la incertidumbre típica combinada de ángulos

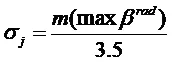
Incertidumbre de medida de desniveles.
La expresión de la incertidumbre típica combinada de un desnivel se puede evaluar como:
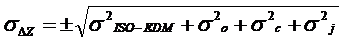
σISO-EDM, σo, σc, σj serán las mismas usadas en la incertidumbre típica combinada de distancias

Por tanto, en el ajuste mínimo cuadrático por ecuaciones de observación, para construir la matriz P de pesos se introducirá, para cada valor, la inversa del cuadrado de la desviación típica en cada caso, ya sean medidas angulares o de distancia.

Los valores de las desviaciones estándar se ven afectados por la configuración del equipo. Ver el Manual de Personalización para más detalles.
García Balboa, J. L. ,Ruiz Armenteros, A. M. & Mesa Mingorance, J. L. (2011). Evaluación de la incertidumbre de medida de ángulos, distancias y desniveles medidos con instrumentación topográfica. Mapping 149, 6-27.
Ecuación de Distancia
Las observaciones de tipo distancia tienen la siguiente información: estaciones origen y visada, distancia observada, desviación estándar y residuo. La fórmula general es:
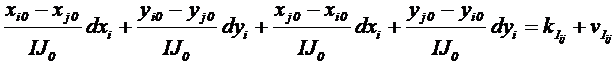
donde:
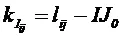
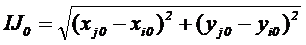
Ecuación de Acimut
Las observaciones de acimut constan de estaciones origen y visada, acimut observado, acimut calculado, desviación estándar y residuo. La fórmula general es:
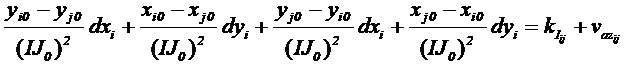
donde:
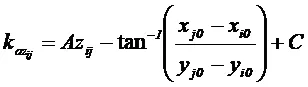
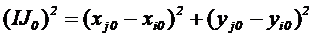
Ecuación Angular
Las observaciones angulares constan de estaciones origen y visada, ángulo observado, ángulo calculado, desviación estándar y residuo. La fórmula general es:
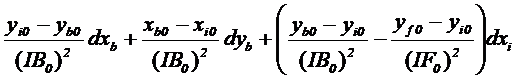
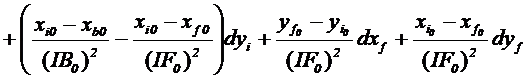
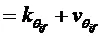
donde:
I = estación actual
B = estación anterior
F = estación siguiente
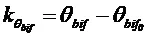
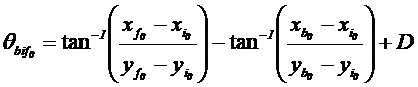
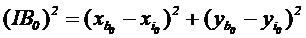
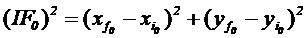
Ecuación Vertical
Las observaciones verticales indican las diferencias entre desniveles observados y calculados. La fórmula general es:
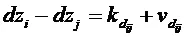
donde:
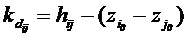
- García Balboa, J. L. ,Ruiz Armenteros, A. M. & Mesa Mingorance, J. L. (2011). Evaluación de la incertidumbre de medida de ángulos, distancias y desniveles medidos con instrumentación topográfica. Mapping 149, 6-27. (http://coello.ujaen.es/publicaciones/Garcia-Ruiz-Mesa_2011_Mapping_Evaluacion_incertidumbre.pdf , último acceso: Agosto 2013)
- García-Asenjo, L., Hernández, D. & Llácer, C. (2004). Estudio de la influencia de las correcciones geodésicas sobre trabajos topográficos realizados a partir de mediciones clásicas y de GPS. VIII Congreso Nacional de Topografía y Cartografía TOPCART2004.
- Wolf, P.R. & Ghilani, C.D. (1996). Adjustment computations: statistic and least squares in surveying and GIS.
- Brinker, R. C. & Minnick, R. (1995). The Surveying Handbook.
Test de bondad del ajuste. Chi-cuadrado
La distribución Chi cuadrado es una herramienta de probabilidad que se utiliza en pruebas de hipótesis. En el caso de un ajuste mínimo cuadrático, las observaciones originales se comparan con las ajustadas y se evalúan teniendo en cuenta las diferencias que presentan entre sí.
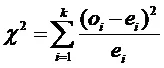
α
Dado un nivel de significancia α se define un valor crítico para el rechazo de la hipótesis propuesta Ho=f(x)=fo(x).
Si las observaciones originales no difieren significativamente de las ajustadas calculadas con el modelo propuesto, entonces el valor de estadístico de prueba χ2 será cercano a cero, pero si estas diferencias son significativas, entonces el valor del estadístico χ2 estará en la región de rechazo de Ho
χ²α
rechazo Ho <=> > :
χ² > χ²α Región de rechazo de Ho
El Valor a comparar de Chi-cuadrado viene dado en una tabla, que depende del nivel de confianza y de los grados de libertad del ajuste.
Test de Fiabilidad Interna. Baarda
Se entiende por fiabilidad interna, como la capacidad de detección y control de posibles errores "groseros" en los observables. A través de ella, es posible cifrar la sensibilidad de la red ante los errores "groseros".
Para el estudio de la fiabilidad interna de la red utilizaremos los siguientes parámetros:
Redundancia de cada observable
Parámetro de Baarda
Mínimo error detectable
Redundancia de cada observable
La redundancia de un observable es un parámetro adimensional, y nos muestran lo bien o mal que está controlado dicho observable. La expresión que nos permite calcular el número de redundancias de un observable es:

donde:
r~i =~ Redundancia de un observable.
p~i =~ Peso de un observable.
q~i =~ Cofactor de los residuos a posteriori del observable.
- Parámetro de Baarda.
Este parámetro depende del nivel de significación y de la potencia de test establecido para la red. Se ha establecido un nivel de significación del 99.99 % - = 0.001 -, y una potencia de test para la detección de errores groseros del 80% - = 0.2 -- ya que se han considerado como valores más adecuados para la eficiencia de este test. El parámetro de Baarda se obtiene a partir de la siguiente expresión:

donde:
Vi = Vector de residuos
σRi= Desviación típica de los residuos
El parámetro de Baarda es, junto al mínimo error detectable, es unos de los coeficientes que se emplean para rechazar o eliminar un observable. Además este parámetro permite controlar los errores groseros introducidos en la red.
De este modo un observable será rechazado cuando el valor del parámetro de Baarda sea superior al punto porcentual (3.2905) establecido para el nivel de significación.
- Mínimo error detectable.
El mínimo error detectable para un observable se obtiene a partir de la siguiente expresión:
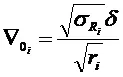
donde:
δ = Parámetro traslación
Como podemos observar este parámetro, se determina en función del parámetro de traslación, que se corresponde con el desplazamiento producido en la campana de Gauss por el error "grosero".
En definitiva estos parámetros nos determinan para un nivel de significación y para una potencia de test dados, nos garantiza que no se rechazará un observable correcto, con una probabilidad, del 99.9 %, y aquellos posibles errores groseros serán detectados con una potencia de test del 80 %, lo que implica que un 20% de los mismos podrán introducirse en el ajuste.